

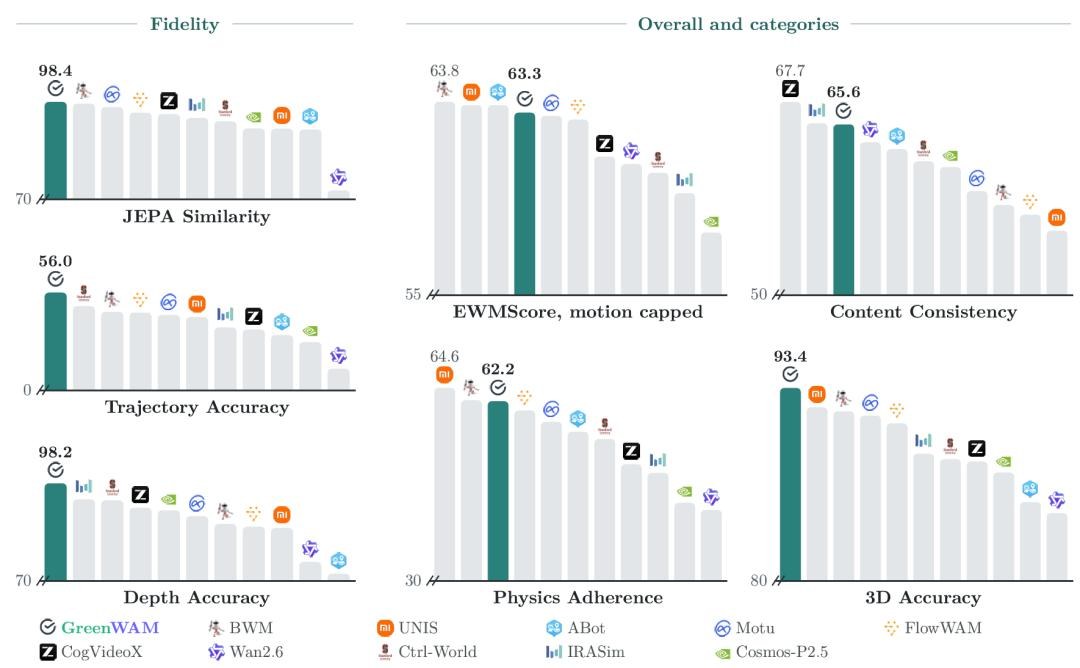
Sber 机器人中心 Brain 团队提出世界基础模型 GreenWAM,用同一套权重同时做「动作之后世界会怎样」和「下一步该做什么」。在 WorldArena 1.0 上,其轨迹、深度和三维准确性分别为 56.0、98.2 和 93.4,高于团队所比较的世界—动作模型与视频生成模型;在真实人形装袋任务上,分布内 / 分布外成功率 95.6% 和 84.0%,高于 Cosmos 3 Edge 策略与 π0.5。论文《GreenWAM: A World Foundation Model for Robotics》已挂 arXiv(2610.18774)。
为什么要先统一 20 类本体的动作
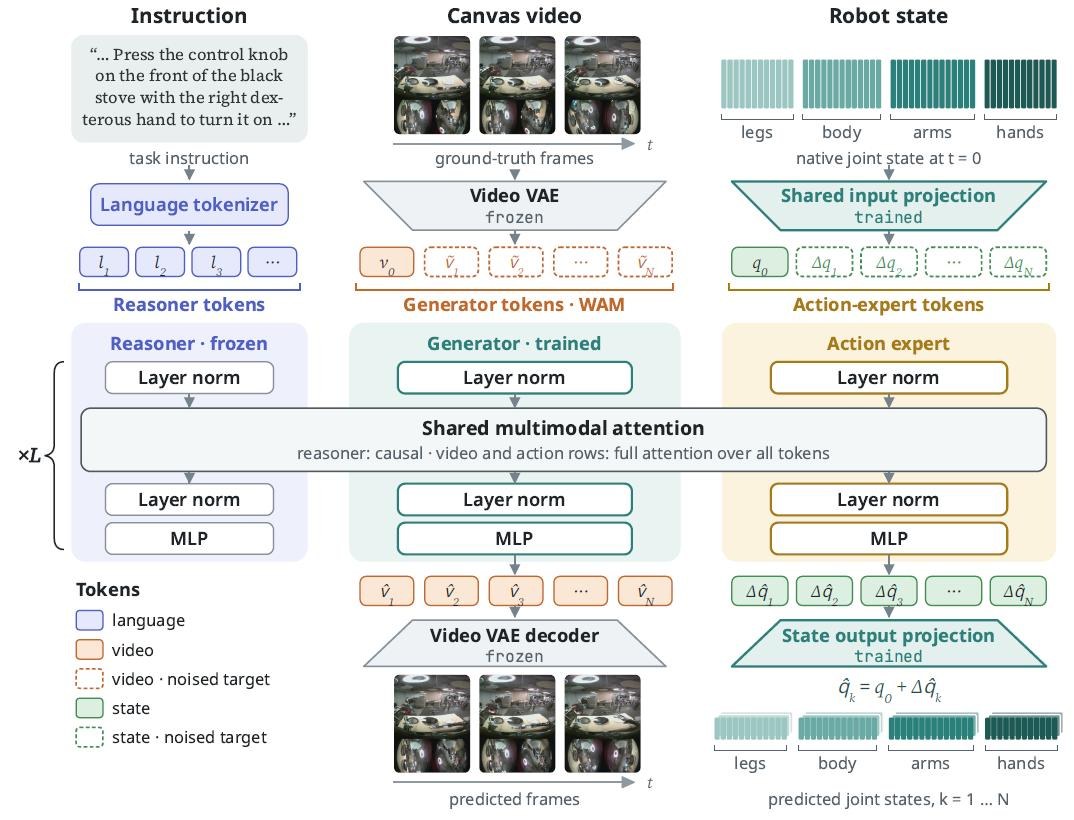
双臂、单臂和人形即使做类似任务,原生动作表示也不通。GreenWAM 把公开数据与内部 LeRobot 格式数据收成 20 类本体,再映射到 79 个共享解剖学槽位:腿 12、身体 23(基座位姿 7、扭量 6、躯干 7、头部 3)、手臂 18、手部 26(平行夹爪一个开合坐标,灵巧手按指,并给第二指、编码器和外展留辅助槽)。
数据分阶段处理、后一阶段不改写前一阶段:先注册摄像头角色和状态布局,再切成原子子任务。纳入语料 144 万个完整子任务、1688.5 小时;质检后剩 143 万个、1674.7 小时;其中 119 万个生成了合格指令。头、左腕、右腕画面合成到同一画布,头图占主区域。世界模型在预测什么,可对照本站 世界模型到底是什么。
一个模型、七种问答,再拆出动作专家
GreenWAM 从公开的 Cosmos 3 Edge 4B 检查点初始化,采用混合 Transformer、因果视频 VAE 和整流流。同一组生成器权重覆盖七种模式:未来画面、给定轨迹后的观测、由视频反推动作,以及下一步动作。训练里约四分之三的样本预测视频(可带或不带轨迹),四分之一走逆向动力学和世界—动作模式。带历史的正向动力学样本,约为带历史的图生视频样本的两倍。三摄像头片段在离线阶段合成一条视频;推理时用模型自己生成的画面当历史,被剔除的间隔和片段边界会重置历史。
做控制时,动作 token 从共享生成器里拆出,动作专家初始化为生成器塔的精确副本,因此拆分当下预测不变,之后只专门训练控制,同时保留视觉和动作知识。团队的结论是:越早拆出动作专家、并在适配时保留世界模型的多种工作模式,策略越稳。这和「世界模型训完即退场、只留下策略」是不同路线,本站此前讨论过 训完就退场的世界模型。
仿真榜和真机装袋
WorldArena 1.0 赛道 1 用 15 项指标。在全部 127 个结果里,GreenWAM 的 JEPA 相似度 98.41,列第二,仅次于 BLM 的 98.49。1000 个测试片段综合分 63.31,略高于已发表的 Motubrain(63.16)和 FlowWAM-FiveAges(62.99)。
作为策略:RoboTwin 2.0 的 50 项任务、每种场景各 100 次试验,常规场景成功率 86.98%,随机化场景 48.10%,平均 67.54%。CALVIN 上平均每条任务链完成 4.64 条指令(标准误约 0.03),高于 FLOWER 的 4.53。RoboDojo 综合分 16.12、成功率 10.49%,两项都高于 π0.5、X-VLA 和 X-WAM。LIBERO 上单个策略接近该基准的专用模型,并在所比较结果里拿到最高的零样本 LIBERO-plus 成功率。
真机任务是 Green 人形把瓶子和瓶盖装袋再双手提起,拆成五条连续指令。GreenWAM、蒸馏学生模型和 Cosmos 3 Edge 每次预测 16 个动作,π0.5 预测 50 个。GreenWAM 的分布内 / 外成功率为 95.6% / 84.0%,Cosmos 3 Edge 为 88.9% / 80.0%,π0.5 为 84.4% / 76.0%;学生模型 91.1% / 80.0%,说明单步推理能减计算、仍保住大部分控制能力。
作者也写明边界:任务几何一变、长时序误差累积,或遇到训练没见过的本体,仍然会掉。统一动作接口、真机部署和更长时序预测,是他们点名的下一步。
常见问题
Q:GreenWAM 和普通视频世界模型差在哪? A:它不只生成未来画面,还在同一套权重里用逆向动力学和世界—动作模式产出机器人状态,并在适配阶段拆出动作专家做控制。
Q:20 类机器人怎么放进一个模型? A:动作先映射到 79 个共享解剖学槽位(腿、身体、手臂、手),视觉则把头与左右腕合成同一画布,而不是各用一套原生动作向量。
Q:真机结果是否全面超过 π0.5? A:在这项装袋任务的分布内和分布外测试里,GreenWAM 成功率(95.6% / 84.0%)高于 π0.5(84.4% / 76.0%)。论文同时指出,未见本体和长时序误差仍是短板,不能外推成所有操作任务都领先。
相关文章