

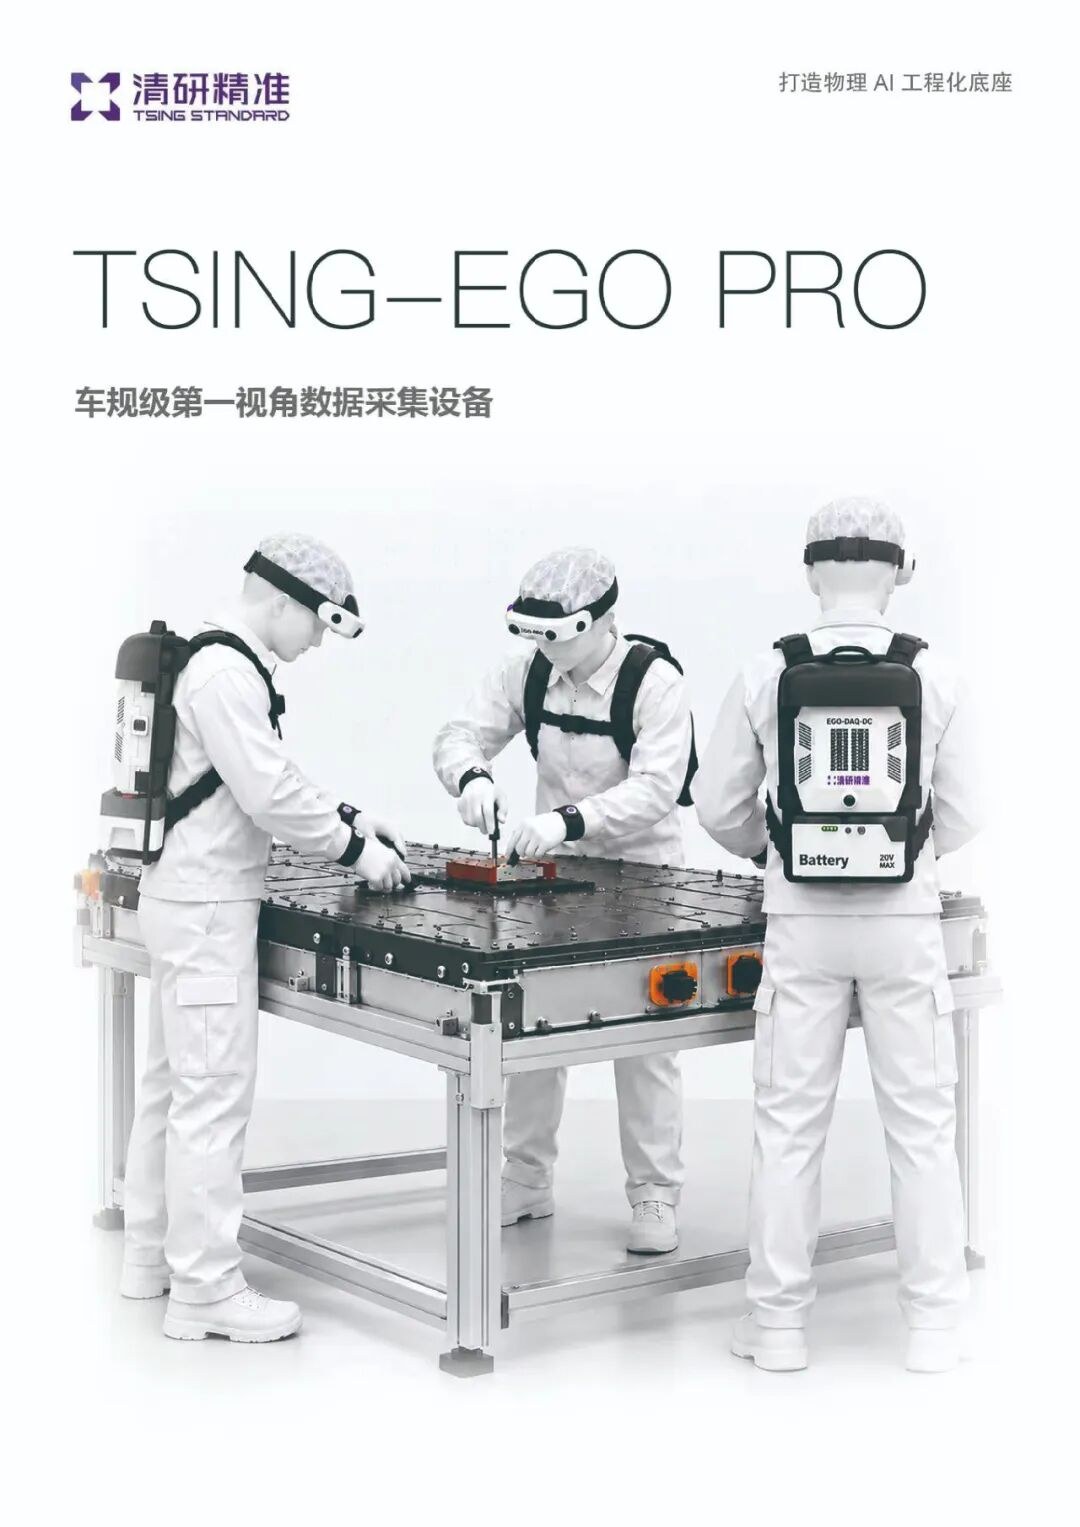
10月27日,清研精准在 SAE CCE 2026 期间发布车规级第一视角数采方案 Tsing-Ego PRO,并披露 RIL(Robot-in-the-Loop)机器人在环中试进展。二者分别对准「工业现场如何稳定产数据」与「上产线前如何真机验证」,意在补上连接实验室能力与工厂交付的工程中间层——这也是工业具身从单工位 demo 走向可复制部署的关键缺口,可对照本站工业具身规模复制讨论。
为何工业数采要讲「车规级」
工厂数采的瓶颈往往不是「缺几小时数据」,而是场景进入成本高、电磁与金属环境复杂、不能干扰节拍。设备过重、续航短、线束乱或链路不稳,都会让一轮窗口作废;采完才发现大量不可用,损失的是整段生产协调成本。
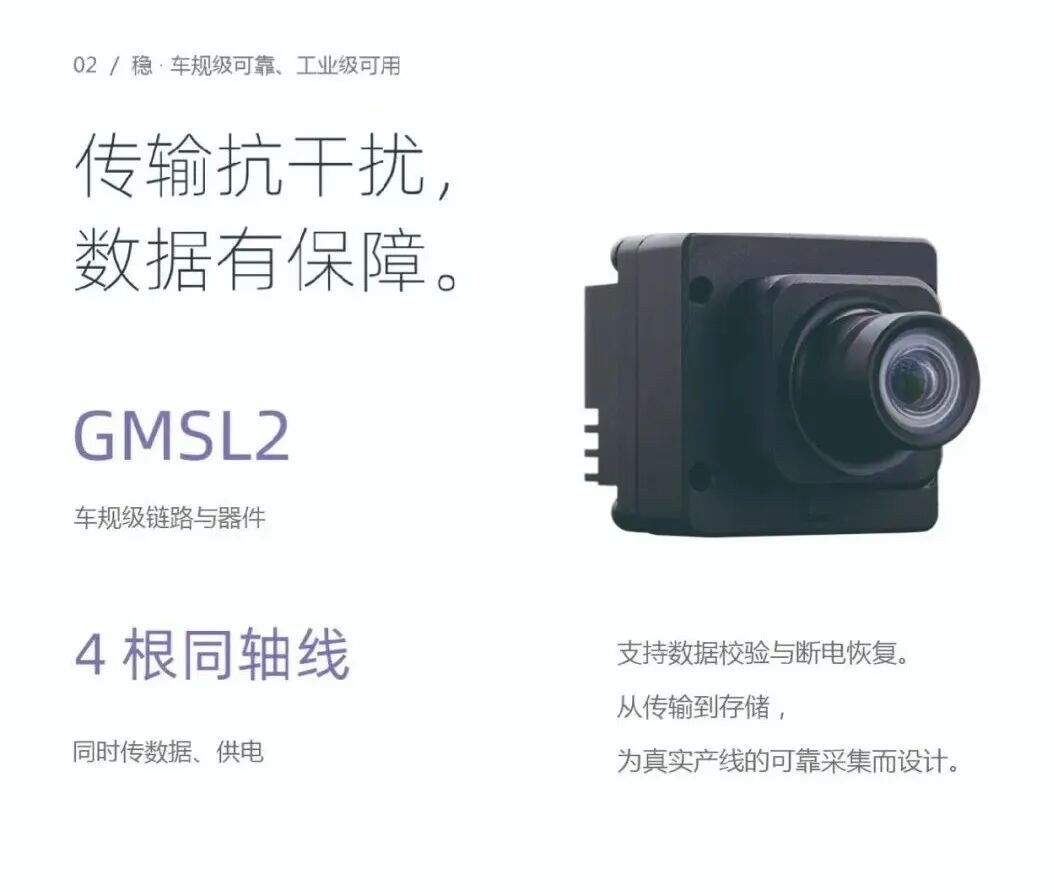
Tsing-Ego PRO 采用 GMSL2 车规级链路与器件,把汽车领域抗干扰、可靠传输与数据完整性思路迁到具身数采:8 目视觉,头与双腕协同,1080P 全局曝光、端到端同步 ≤1ms,头部水平视场约 150°,头戴重量 ≤200g,连续采集 ≥5 小时;背包端集成计算/存储/供电,并提供约 80TOPS 端侧算力做边采边质检(同步异常、存储不足、出画、光线异常等现场提示)。产品支持二次开发,以适配不同研发与工位需求。
工业数采的价值正从「摄像头参数」转向工程指标:稳跑、少扰生产、及时发现异常、最终留下多少可用样本。相关「数据—模型—技能」闭环思路见立昂机器人报道。
RIL:把产线试错前移到可复位中试
机器人要进线,研发却依赖试错,产线天然排斥不可控试验。仿真无法完全覆盖真实接触、摩擦、装配公差与设备状态;Sim 与 Real 之间长期缺一段可控真机验证。
清研精准将汽车 HIL(硬件在环)思路迁移为 RIL:按 1:1 复现关键机构、接口、工艺与物理关系为中试工位,在可测量、可复位、风险可控环境中反复跑真机。体系概括为「复现、编译、验证、进化」——把生产要求译成任务与工位,把视/动/设备/工艺结果沉淀为数据资产,输出成功率、失败原因与能力边界,再用失败样本迭代模型与策略,最后才进入 Real 验收。核心是把昂贵停线试错尽量前移。更多具身与工业动态见AI资讯。
8 年工业积累如何变成壁垒
公司称服务汽车、新能源与先进制造约 8 年,深度合作 100+ 大型制造企业,方案覆盖 30+ 国家和地区,场景含新能源汽车、动力电池、储能、核心零部件、矿山与电力等。双重入口是:设备端懂接口与数据链路,场景端懂工艺窗口与准入——对「进得了厂、读得懂工位」至关重要。设备升级(如有线 EOL 改无线)还会让旧样本失效,工程联调经验决定数采与 RIL 工位能否跟着工艺变。
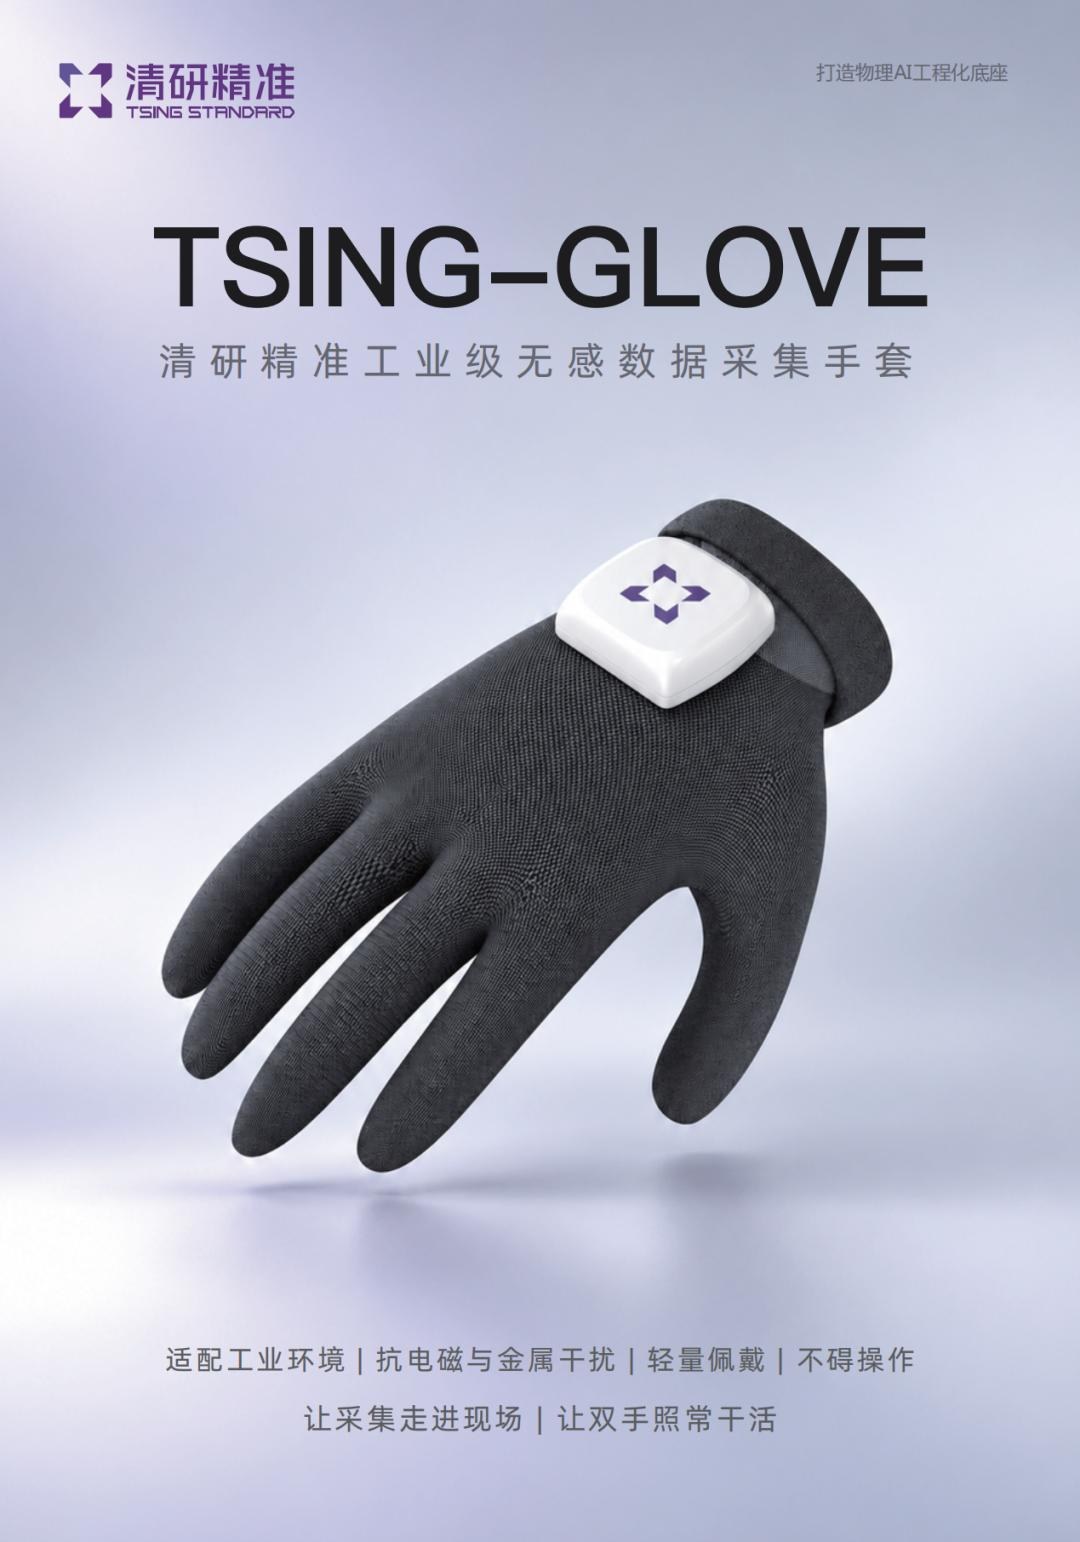
闭环路径为:产线真人操作 → Ego 记录 → 训练与任务定义 → RIL 重复验证 → Real 验收。公司还预告工业级 Tsing-Glove 无感数采手套,针对车间电磁与金属干扰;Tsing-Ego PRO 与手套均已开启预订,首批客户可获优先中试与场景对接。具身规模化的胜负手,正从本体参数转向谁能低成本复现失败并稳定扩点。
常见问题
Q:Tsing-Ego PRO 解决什么问题? A:在尽量少干扰产线的前提下,用车规级链路稳定采集同步第一视角工业数据,并在采集阶段做质检,提高可用数据比例。
Q:RIL 与仿真、直接上线有何不同? A:仿真难覆盖全部真实物理;直接上线风险高。RIL 用 1:1 中试工位做可复位真机验证,把试错成本从产线前移。
Q:为何强调「工程中间层」? A:传感器与本体仍会升级降本,但工业规模化更取决于进场景、懂工艺、持续产有效数据,以及低成本验证失败后再扩点。
相关文章